上海工厂AGV搬运车与无人叉车协同作业的技术实现路径解析
在汽车零部件、3C电子和新能源电池的上海工厂里,AGV搬运车与无人叉车往往不是二选一,而是同场混跑。前者擅长高精度、高频次的料箱级搬运,后者负责托盘级、重载、高位存取。把这两类设备放进同一张调度网络,核心难点不在单机性能,而在智能物流系统的任务分配与交通管制。
一、从"各自为政"到"统一调度"的技术底座
早期项目常见做法是AGV和无人叉车各配一套调度系统,通过人工扫码或物理隔离区过渡。这种模式在产线节拍低于30JPH时勉强可用,一旦混线生产就会暴露问题。目前主流的实现路径是统一地图与统一任务池:由上层MES或WMS下发搬运需求,中间层RCS(机器人控制系统)根据设备类型、电量、位置和任务紧急度进行动态派单。AGV搬运车与无人叉车共用同一张栅格地图,但各自占据不同的成本权重——AGV走窄通道,无人叉车走宽通道,交叉口通过预约锁机制避免死锁。

二、协同作业的三个关键工艺环节
1. 接驳位精度补偿。无人叉车又取又放,货叉与托盘间隙通常只有20-30mm,而AGV搬运车对接输送线时的停位精度要求±10mm。协同场景下,接驳位需要加装辅助定位机构,比如V型导槽或反光板,让两类设备在同一站点都能完成毫米级对接。
2. 任务拆解与接力。一个典型的出库任务会被拆成"无人叉车取托盘→送至接驳位→AGV搬运车接料箱→送至产线"两段。RCS需要判断接驳位是否空闲、前序任务是否完成,再触发下一段任务。这里的时间窗误差要控制在5秒以内,否则会出现AGV空等或无人叉车堵在接驳位的情况。
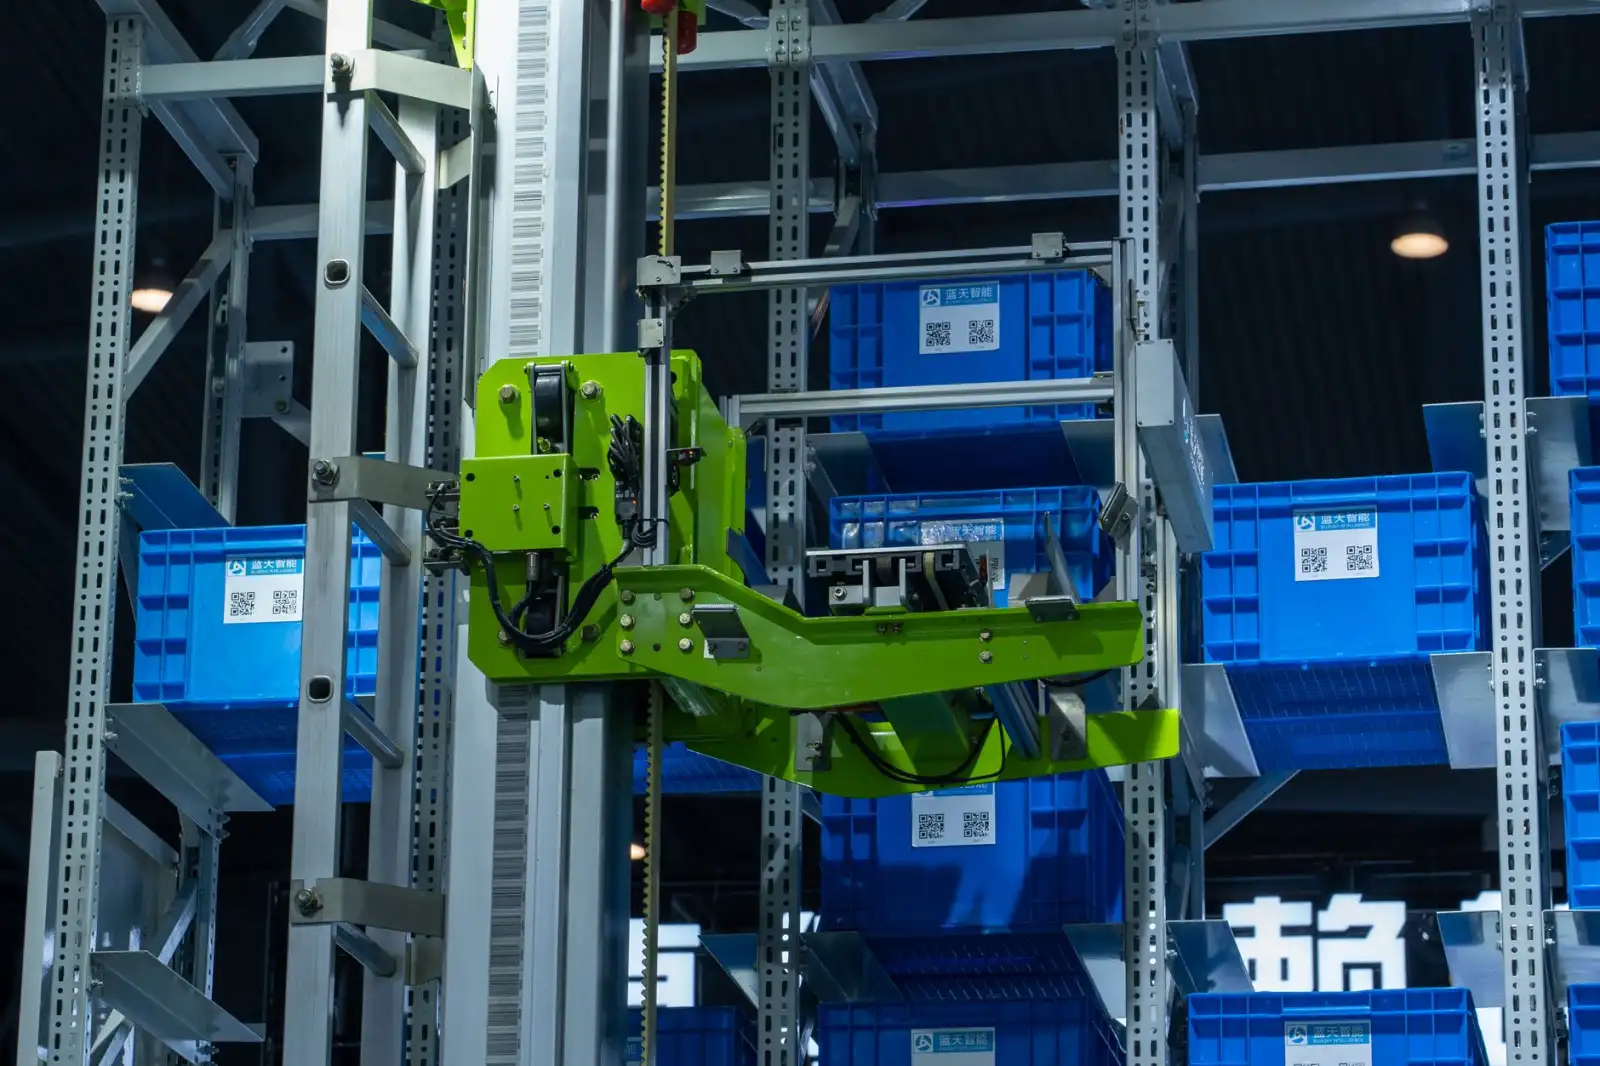
3. 交通管制与动态避让。两类设备的运动学模型不同:AGV多为差速或舵轮,转弯半径小;无人叉车多为前移式或平衡重,转弯半径大。在交叉路口,RCS会给无人叉车分配更长的预约时间,AGV则被调度到备用路径。部分项目还会引入料箱机器人处理小件缓存,形成"无人叉车—料箱机器人—AGV"的三级接力。

三、落地时容易踩的坑
- 通信协议不统一:AGV厂商常用Modbus TCP,无人叉车可能走CANopen或EtherCAT,RCS需要做协议转换网关,延迟超过50ms就会影响协同节拍。
- 电量策略冲突:AGV习惯浅充浅放,无人叉车可能要求深充深放,共用充电桩时需按设备类型分配充电优先级。
- 安全标准差异:AGV按ISO 3691-4,无人叉车还要叠加ISO 3691-1,混跑区域的激光雷达扫描角度和减速距离要取更严苛的一方。
四、常见问题
Q:AGV搬运车和无人叉车能否共用同一套调度软件?
可以,但需要RCS支持多设备类型建模。上海易樊科技在实际项目中通常建议先做单机联调,再接入统一调度,避免地图坐标系不一致导致任务漂移。
Q:混跑场景下如何保证节拍?
关键在接驳位的缓冲区设计。建议在接驳位两侧各留1-2个缓存位,让AGV和无人叉车解耦,这样单台设备故障不会立即拉停整条线。
从技术趋势看,智能物流的下一阶段是"设备无关化"——RCS不再关心执行机构是AGV、无人叉车还是料箱机器人,只关心任务能否按时完成。谁先把接驳标准化、调度算法做扎实,谁就能在上海工厂的密集产线里跑出真正的协同效率。