2025年AGV搬运车技术趋势:自主导航与灵活调度如何重塑工厂物流
走进2025年的现代化工厂,你会发现一个明显的变化:车间里来回穿梭的AGV搬运车不再依赖地面磁条或二维码,它们能自己"看路"、自己"判断",甚至能和电梯、卷帘门、其他品牌的移动机器人无缝协作。这种变化背后,是自主导航与灵活调度技术在过去两年里的快速成熟。
从"循迹"到"理解环境":导航技术的代际跨越
传统AGV依赖磁条、色带或二维码导航,部署成本高、改线困难。2025年主流的AGV搬运车已全面转向SLAM(同步定位与建图)技术路线,其中激光SLAM与视觉SLAM的融合方案成为中高端机型的标配。激光雷达提供高精度距离信息,视觉摄像头补充语义识别能力——两者结合后,机器人不仅能知道"前方3米有障碍物",还能判断"那是一堆待转运的料箱,需要绕行"。
值得关注的是,无人叉车在导航层面面临比潜伏式AGV更复杂的挑战:货叉举升后重心升高,对定位精度的要求从±10mm收紧到±5mm以内。今年多家厂商通过引入3D视觉+IMU紧耦合方案,在托盘插取成功率上做到了99.5%以上。
灵活调度:从单机智能到群体智能
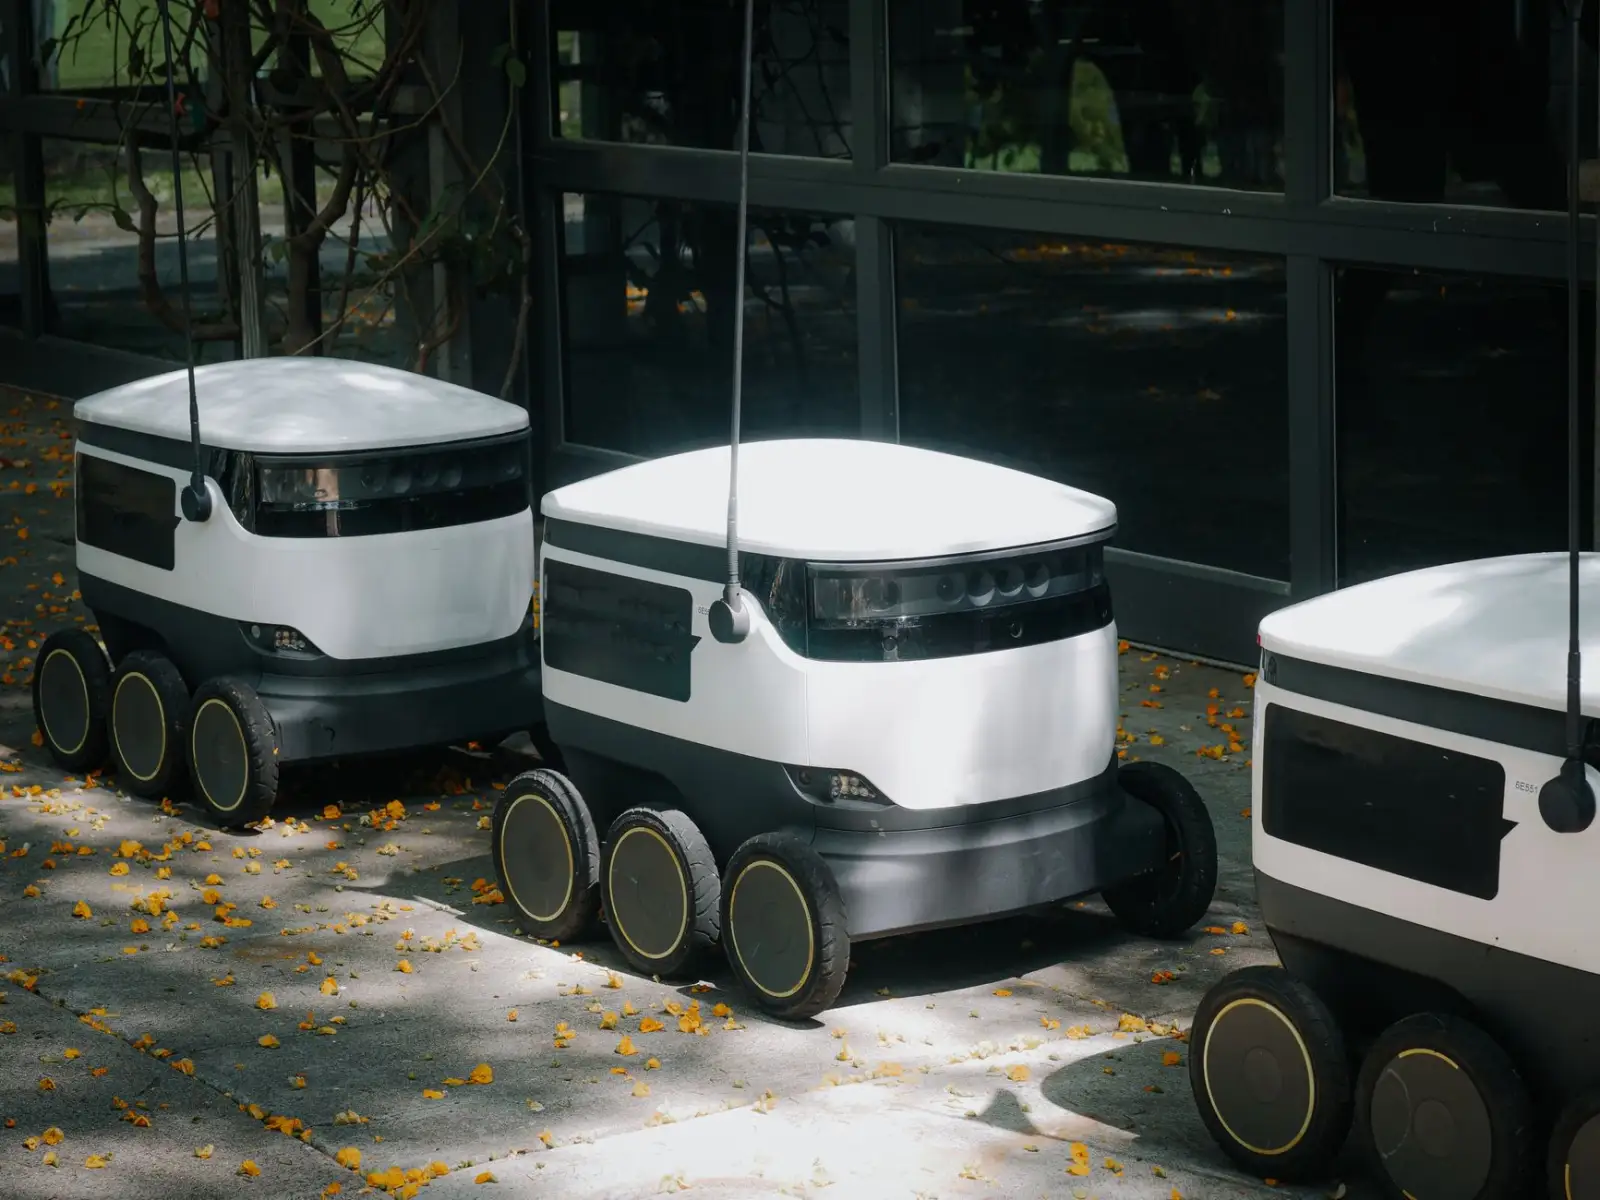
导航解决的是"怎么走",调度解决的是"谁去走、什么时候走"。2025年工厂物流的调度系统正在从集中式向分布式演进。过去一台调度服务器管理几十台AGV的模式,在几百台料箱机器人同时作业的场景下已经力不从心。
新一代调度架构的核心思路是任务拍卖机制:系统将搬运任务广播给所有空闲机器人,机器人根据自身电量、位置、当前负载等因素自主竞标。这种去中心化方式将响应延迟从秒级压缩到毫秒级,同时避免了单点故障导致的全线瘫痪。
- 动态路径规划:遇到临时障碍时,机器人在50ms内重新规划路径,而非停车等待
- 跨品牌互操作:基于VDA 5050协议的调度接口,让不同厂商的AGV在同一张地图上协同
- 预测性调度:结合MES工单数据,提前将空车调度到即将需要搬运的工位附近
落地实践中的三个关键决策
对于计划在2025年导入或升级智能物流系统的制造企业,以下三点值得优先考量:
- 导航方案匹配场景:料箱密集存储区优先选视觉SLAM,重载室外场景选激光SLAM+GNSS融合
- 调度系统预留扩展接口:确保能接入未来可能新增的无人叉车或AMR品牌
- 数据闭环先行:部署前先跑通"任务下发-执行反馈-异常处理"的数据链路,再上硬件
从行业数据看,2024年国内AGV/AMR市场出货量已突破15万台,其中具备自主导航能力的机型占比超过60%。预计到2025年底,这一比例将升至80%以上。对于工厂物流负责人而言,当下正是重新评估搬运自动化方案的时间窗口——不是要不要上,而是选哪条技术路线、如何分阶段落地。
上海易樊科技有限公司持续关注AGV搬运车与智能物流领域的技术演进,为行业客户提供从方案咨询到设备选型的全链路支持。